
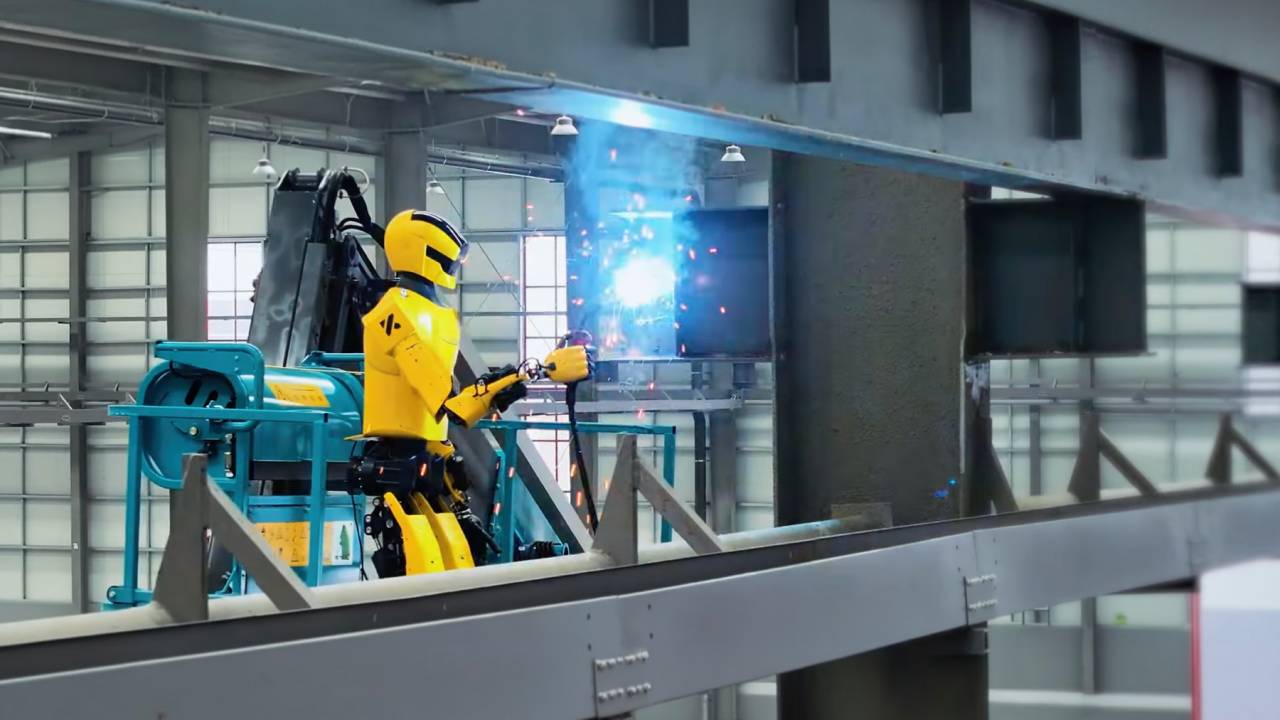
Il y a des postes que personne ne veut. Soudeur suspendu à plusieurs mètres de hauteur, exposé aux fumées, aux étincelles et aux risques de chute. Ces métiers souffrent d’une pénurie sévère de main-d’œuvre qualifiée. Kepler Robotics a une réponse : le K2 Bumblebee, un robot humanoïde industriel qui réalise ces tâches depuis le sol — piloté à distance par un opérateur humain en sécurité. La première soudure collaborative en hauteur humain-robot au monde a déjà eu lieu. Et c’est Kepler qui l’a faite.
Kepler K2 Bumblebee : un robot humanoïde conçu pour l’industrie lourde
Le K2 Bumblebee mesure 178 centimètres et pèse 85 kilogrammes. Il dispose de 52 degrés de liberté sur l’ensemble du corps, dont 11 degrés de liberté par main avec 25 points de capteurs de force par doigt. Sa charge utile double bras atteint 30 kilogrammes — bien au-delà de la plupart de ses concurrents. Sa batterie de 2,33 kWh lui offre huit heures d’autonomie continue, soit une journée de travail complète sans recharge.
Kepler n’a pas conçu le K2 pour les vidéos de démonstration. Ses actionneurs à vis à rouleaux planétaires et ses moteurs harmoniques rotatifs lui permettent d’exercer des forces importantes avec précision. C’est un robot fait pour tenir une torche à souder, manipuler des pièces lourdes et travailler dans des environnements hostiles — pas pour plier des serviettes dans un salon.
Kepler K2 robot humanoïde : la première soudure en hauteur humain-robot au monde
C’est la réalisation la plus marquante du K2 à ce jour. Kepler a participé à la première opération mondiale de soudure collaborative en hauteur entre un humain et un robot humanoïde. L’opérateur humain pilote le K2 à distance — le robot exécute les gestes de soudure en altitude, dans une zone dangereuse, pendant que l’humain reste en sécurité au sol.
Ce n’est pas de l’autonomie. C’est de la téléopération — et c’est précisément pour ça que ça fonctionne. Le robot n’improvise pas dans un environnement inconnu. Il reproduit fidèlement les gestes de l’opérateur, avec une précision que les bras mécaniques classiques ne peuvent pas offrir dans des espaces conçus pour des humains.
Le K2 est aussi déployé chez SAIC-GM à Shanghai — le constructeur automobile joint-venture entre General Motors et SAIC — où il réalise des inspections, charge des pièces embouties et manipule des fixations mécaniques sur une chaîne de production active. Et chez Chunmi, lors du Nouvel An chinois, des dizaines de K2 ont assuré la continuité de la production pendant les congés — tri de pièces, chargement et déchargement, surveillance d’anomalies.
Téléopération : le robot comme avatar de l’opérateur
L’angle téléopération mérite d’être compris pour ce qu’il est vraiment. Il ne s’agit pas de remplacer le soudeur. Il s’agit de transformer son poste. L’opérateur ne monte plus à dix mètres de hauteur. L’opérateur ne monte plus à dix mètres de hauteur. Fini les fumées de soudure dans les poumons. Plus de risque de chute. Depuis un poste sécurisé, il pilote une machine et continue d’exercer son expertise — ses gestes, son jugement, sa précision.
C’est un modèle qu’on connaît dans d’autres industries. Le pilote de drone ne vole pas. L’opérateur de sous-marin robotisé ne plonge pas. Le conducteur de pelle télécommandée ne descend pas dans la tranchée. Le robot humanoïde en téléopération suit exactement cette logique — et le fait dans des espaces conçus pour les humains, sans modifier l’infrastructure existante.
Le système NEBULA et la transition vers l’autonomie
Kepler ne s’arrête pas à la téléopération. Le K2 embarque le système NEBULA — une plateforme IA avec 100 TOPS de puissance de calcul embarquée, capable de vision, de localisation, d’interaction multimodale et de coordination main-œil. L’objectif est une transition progressive : téléopération d’abord, semi-autonomie ensuite, autonomie complète sur les tâches maîtrisées à terme.
Kepler-OmniTac, annoncé en avril 2026, va dans ce sens. C’est la première solution chinoise complète de collecte de données tactiles et de force, nativement intégrée au K2. Elle permet au robot d’apprendre à partir de données réelles — chaque tâche réalisée en téléopération enrichit le modèle. L’opérateur qui guide le robot aujourd’hui entraîne le robot autonome de demain.
Des constructeurs comme Agility Robotics ou Unitree suivent une philosophie différente — autonomie dès le départ, téléopération comme roue de secours. Kepler fait le pari inverse : partir du geste humain pour construire l’intelligence machine.