
Des chercheurs du MIT ont mis au point un bracelet capable d’apprendre les gestes humains aux robots humanoïdes. Ce bracelet robot humanoïde MIT utilise des ultrasons. Il capte les mouvements internes du poignet et transforme chaque geste de la main en données exploitables par une machine.
Comment fonctionne le bracelet robot humanoïde MIT
Le dispositif repose sur une technologie d’imagerie par ultrasons haute fréquence. Porté au poignet comme une montre connectée, il capte en continu le mouvement des muscles, des tendons et des ligaments sous la peau. Ces images en noir et blanc sont ensuite traduites par un algorithme d’intelligence artificielle. Celui-ci détermine les positions précises des doigts et de la paume.
L’équipe dirigée par Xuanhe Zhao, professeur de mécanique au MIT, a entraîné ce modèle à partir d’images ultrasons annotées manuellement. L’algorithme identifie des motifs spécifiques dans les tissus du poignet. Il les associe ensuite aux différents degrés de liberté de la main humaine, dans une logique proche des recherches sur les muscles artificiels menées à Harvard. Cette approche évite les limites des méthodes classiques de suivi gestuel. Cette approche évite les limites des méthodes classiques de suivi gestuel. Les caméras se retrouvent facilement bloquées et les gants à capteurs nuisent à la fluidité du geste.
Lors des tests en laboratoire, huit volontaires aux mains de tailles différentes ont porté le dispositif. Le bracelet a reproduit leurs gestes avec une latence de seulement 120 millisecondes, sans aucun fil. L’équipe a démontré sa précision sur un exercice exigeant : reconnaître les 26 lettres de l’alphabet américain des signes.
Des applications qui vont bien au-delà du laboratoire
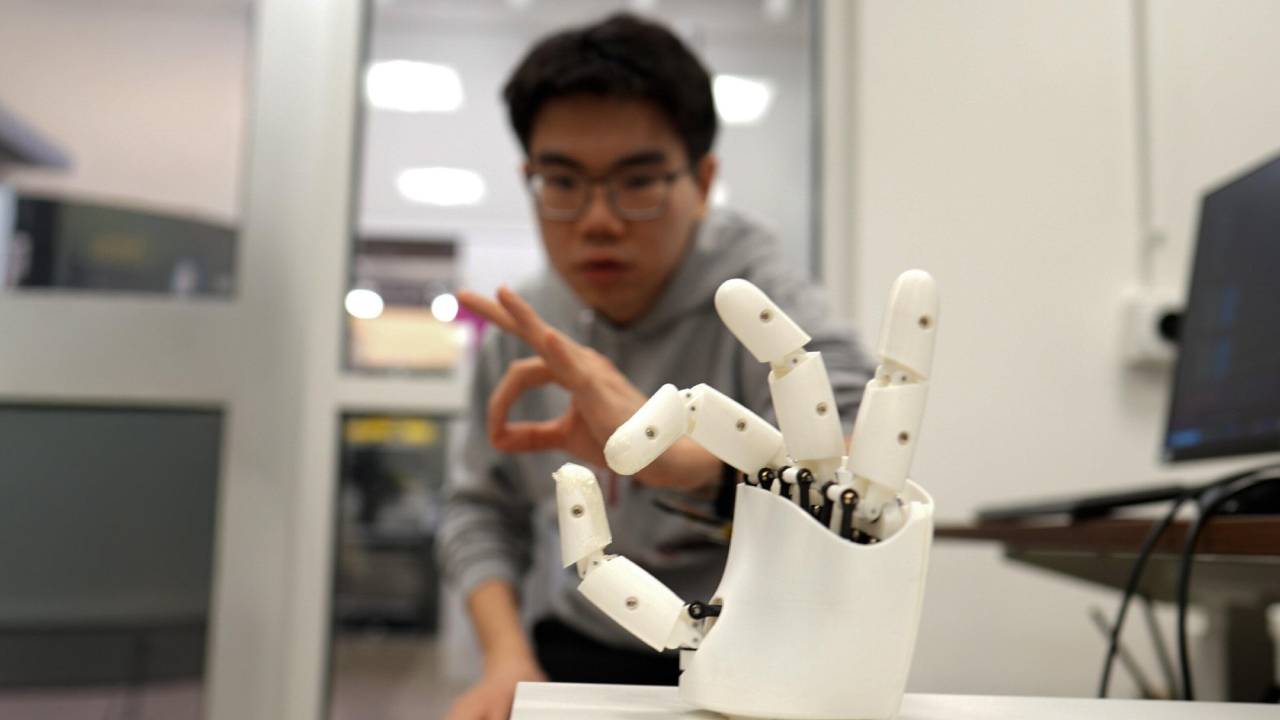
Le dispositif ne se limite pas à la reconnaissance gestuelle. Les chercheurs l’ont utilisé pour piloter à distance une main robotique. Chaque mouvement de l’utilisateur était reproduit fidèlement en temps réel. Dans une autre démonstration, le bracelet a permis de manipuler des objets en réalité virtuelle. Il suffisait de pincer les doigts pour agrandir ou réduire un objet affiché à l’écran.
Une démonstration plus spectaculaire encore a marqué les chercheurs. Une main robotique a joué du piano, contrôlée uniquement par les gestes captés sur le poignet d’un opérateur humain. Cette capacité ouvre des perspectives concrètes pour la téléopération. Un humain peut désormais piloter une machine à distance avec une précision proche du geste direct, même dans des environnements dangereux ou inaccessibles.
Le fonctionnement sans fil constitue un atout majeur du système. Un opérateur peut diriger un robot situé dans une autre pièce, voire un autre bâtiment. Cette flexibilité intéresse particulièrement deux secteurs : la chirurgie à distance et l’intervention en zone à risque.
Pourquoi ce bracelet intéresse autant la robotique humanoïde
L’enjeu dépasse largement la téléopération. Selon Xuanhe Zhao, ce travail pourrait remplacer les techniques classiques de suivi des mains en réalité virtuelle et augmentée. Mais l’application la plus prometteuse concerne l’entraînement des robots humanoïdes eux-mêmes.
Les chercheurs envisagent de collecter des données auprès d’un nombre bien plus large d’utilisateurs. L’objectif vise des tailles de mains et des morphologies variées. Le but final : constituer une vaste base de données de mouvements humains. Cette base pourrait entraîner des robots humanoïdes à des tâches de dextérité fine, comme certaines procédures chirurgicales ou des travaux ménagers complexes.
Cette approche change la nature même de l’apprentissage robotique. Les ingénieurs n’ont plus besoin de programmer manuellement chaque geste. Ils peuvent désormais capturer directement l’expertise gestuelle humaine et la transmettre à la machine.
Une approche complémentaire aux mains robotiques existantes
Plusieurs fabricants se concentrent sur la conception physique de mains robotiques toujours plus sophistiquées. Le bracelet robot humanoïde MIT aborde le problème sous un angle différent : celui des données. Une main mécanique aussi avancée soit-elle reste limitée sans référentiel suffisant de mouvements humains à imiter.
Cette complémentarité pourrait s’avérer décisive pour l’industrie. Les fabricants de mains biomimétiques bénéficieraient directement de jeux de données riches. Ce bracelet pourrait accélérer l’apprentissage des gestes complexes sans multiplier les essais physiques coûteux. Le MIT a posé une pierre angulaire. Elle pourrait profiter à l’ensemble de l’écosystème de la robotique humanoïde, des laboratoires de recherche aux entreprises commerciales.
Vers une nouvelle génération de bases de données gestuelles
Le projet du MIT s’inscrit dans une tendance plus large de la robotique. De nombreux laboratoires cherchent désormais à capturer le geste humain plutôt qu’à le programmer ligne par ligne. Cette philosophie réduit les coûts de développement. Elle accélère aussi la mise au point de comportements robotiques réalistes.
L’équipe de Xuanhe Zhao prévoit d’élargir les essais à grande échelle. Plus le nombre de participants augmente, plus la base de données gagne en diversité morphologique. Cette diversité compte énormément pour les robots humanoïdes destinés au grand public. Un robot domestique devra reproduire des gestes adaptés à des environnements variés, du ménage à la préparation de repas.
Le bracelet robot humanoïde MIT pourrait ainsi devenir un outil standard de collecte de données dans les années à venir. D’autres équipes de recherche pourraient s’inspirer de cette approche pour développer leurs propres capteurs portables. La course à la dextérité robotique ne se jouera peut-être pas uniquement sur le matériel des mains elles-mêmes, mais sur la qualité des données utilisées pour les entraîner.