
Les robots humanoïdes savent marcher, courir, faire des saltos. Mais regardez-les de près : leurs mouvements manquent de cette fluidité naturelle qui caractérise le vivant. La raison est simple. Leurs membres sont animés par des moteurs électriques et des systèmes hydrauliques rigides. Lorsqu’ils perdent l’équilibre, ils chutent lourdement. Une équipe de chercheurs de Harvard vient peut-être de changer la donne avec une approche inédite des muscles artificiels pour robots.
Pourquoi les muscles artificiels restent un défi pour la robotique
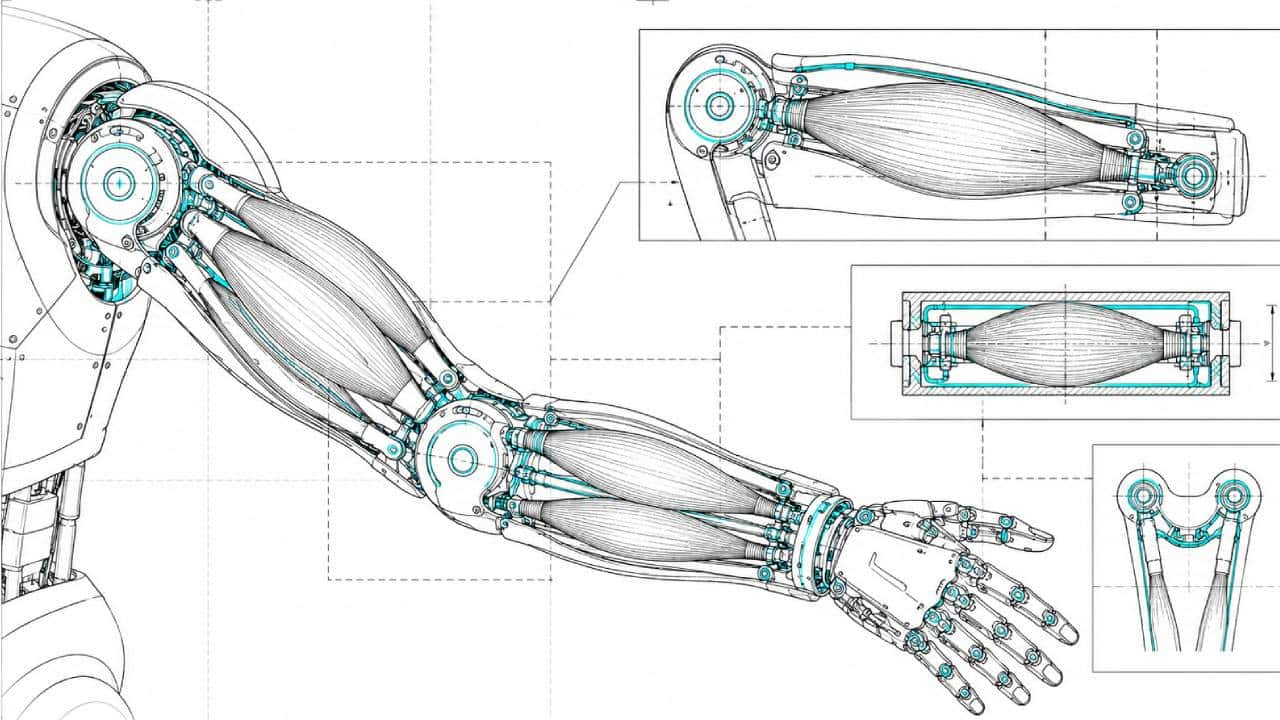
Depuis des décennies, les ingénieurs cherchent à reproduire la souplesse du corps humain dans des machines. Muscles pneumatiques, polymères électroactifs, matériaux magnétiques, systèmes de tendons à câbles : toutes ces solutions présentent les mêmes défauts. Elles sont lourdes, énergivores ou trop volumineuses pour être intégrées efficacement dans un robot humanoïde.
La soft robotics, une piste prometteuse mais limitée
La robotique souple s’est imposée comme l’alternative la plus sérieuse aux structures métalliques rigides. Elle repose sur des actionneurs flexibles à canaux pneumatiques internes qui génèrent un mouvement contrôlé lorsqu’ils sont gonflés ou dégonflés. Mais sa fabrication restait jusqu’ici lente, coûteuse et difficile à reproduire à grande échelle.
La technique RM 3DP de Harvard : le mouvement programmé dans la matière
L’équipe du Lewis Lab, dirigée par Jennifer A. Lewis à la John A. Paulson School of Engineering and Applied Sciences, a mis au point une méthode baptisée RM 3DP — Rotational Multimaterial 3D Printing, soit impression 3D multimatériau rotative. Ces travaux, publiés dans la revue scientifique Advanced Materials, ouvrent une nouvelle voie pour la fabrication de muscles artificiels pour robots.
Une buse rotative qui imprime deux matériaux simultanément
Le système repose sur une buse rotative qui extrude deux matériaux en même temps : une coque externe en polyuréthane résistant et un cœur en poloxamer, un gel polymère ensuite éliminé par rinçage. La rotation contrôlée de la buse oriente les canaux internes de façon asymétrique, ce qui programme directement la direction du mouvement dans la structure.
Résultat : selon l’orientation choisie à l’impression, le muscle artificiel se tord, se plie ou soulève une charge de façon prédéfinie.
Le mouvement intégré dans la structure, pas ajouté après
Une fois le gel rincé, les cavités pneumatiques sont prêtes. L’air ou le fluide injecté dans ces canaux agit comme un véritable système musculaire. Le mouvement n’est plus ajouté mécaniquement après fabrication — il est directement encodé dans la matière imprimée. C’est ce changement de paradigme qui rend cette avancée aussi significative pour la robotique humanoïde.
Un gain de temps et de coût considérable
Là où certains systèmes de robotique souple nécessitaient plusieurs jours d’assemblage, la méthode RM 3DP produit des actionneurs complets en quelques heures. Cette précision de fabrication ouvre également la voie à une dextérité robotique jusqu’ici inégalée, permettant des mouvements fins impossibles à obtenir avec des systèmes mécaniques classiques. Elle supprime la nécessité de moules dédiés et améliore fortement la reproductibilité des pièces.
Les premiers prototypes réalisés incluent des actionneurs spiralés et des pinces fonctionnelles — des systèmes déjà applicables à des contextes concrets.
Des applications bien au-delà des robots humanoïdes
C’est l’un des points forts de cette technologie : son champ d’application est très large. Les muscles artificiels développés par Harvard pourraient être intégrés dans des robots humanoïdes mais aussi dans des systèmes chirurgicaux mini-invasifs, des prothèses avancées, des dispositifs d’assistance médicale ou encore dans la robotique industrielle de précision où la dextérité prime sur la force brute.
Un marché en pleine explosion
Cette avancée s’inscrit dans une dynamique de fond. Le marché de la robotique souple, estimé à environ 2,8 milliards de dollars en 2026, pourrait être multiplié par dix avant la fin de la décennie. Les constructeurs de robots humanoïdes cherchent à résoudre un problème central : rendre leurs machines plus fluides, plus sûres et plus proches du comportement humain. Les muscles artificiels pour robots deviennent un enjeu stratégique majeur.
Des limites encore à surmonter
La durabilité des matériaux sur des milliers de cycles reste à valider avant tout déploiement industriel ou médical à grande échelle. L’équipe de Harvard poursuit ses recherches pour améliorer la robustesse des structures et développer de nouveaux types d’actionneurs.
Vers des robots humanoïdes enfin naturels dans leurs mouvements
En programmant directement le mouvement dans la matière, Harvard ouvre la voie à des robots plus légers, plus souples et plus naturels. Les muscles artificiels pour robots ne reproduisent pas encore parfaitement le corps humain. Mais avec cette avancée, la frontière entre mécanique et vivant devient chaque jour un peu plus mince.